Pulsar MH24

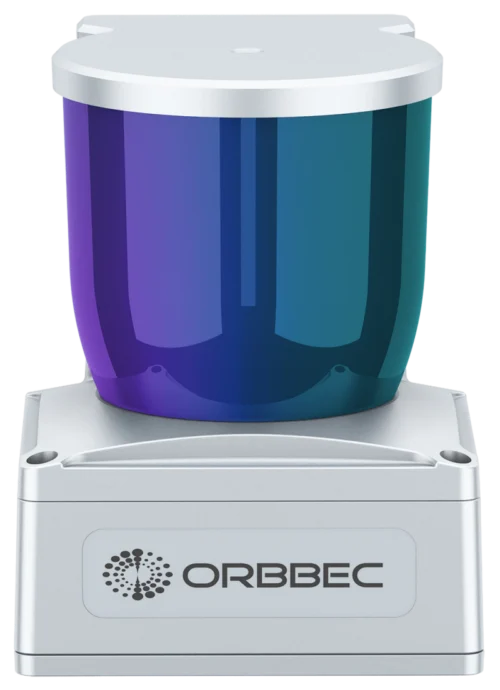
专为机器人规模化部署打造的紧凑型高性能多线 3D 激光雷达传感器

全场景覆盖 无惧强光   |   紧凑型设计 灵活集成   |   低功耗设计 高效运行

 高质量点云输出 
稳定覆盖室内外作业场景

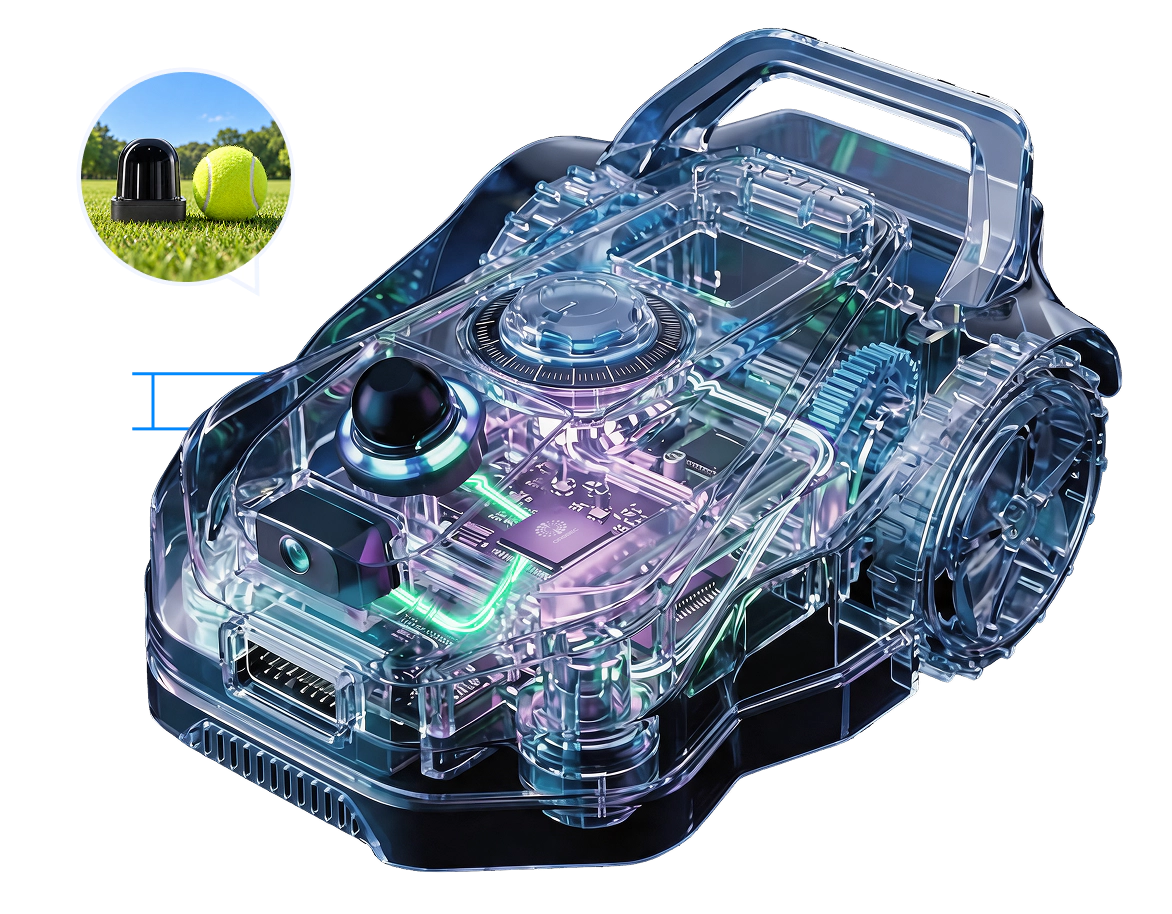
凭借 360° 广域三维感知能力,支持单机覆盖约 15,000m² 作业范围。在面向割草机器人、配送机器人等户外移动平台时,提升远距离目标点云保持能力,强化目标边缘与低矮障碍的连续识别,并在复杂户外环境下保持稳定、完整的点云成像,满足导航、避障与环境感知需求。
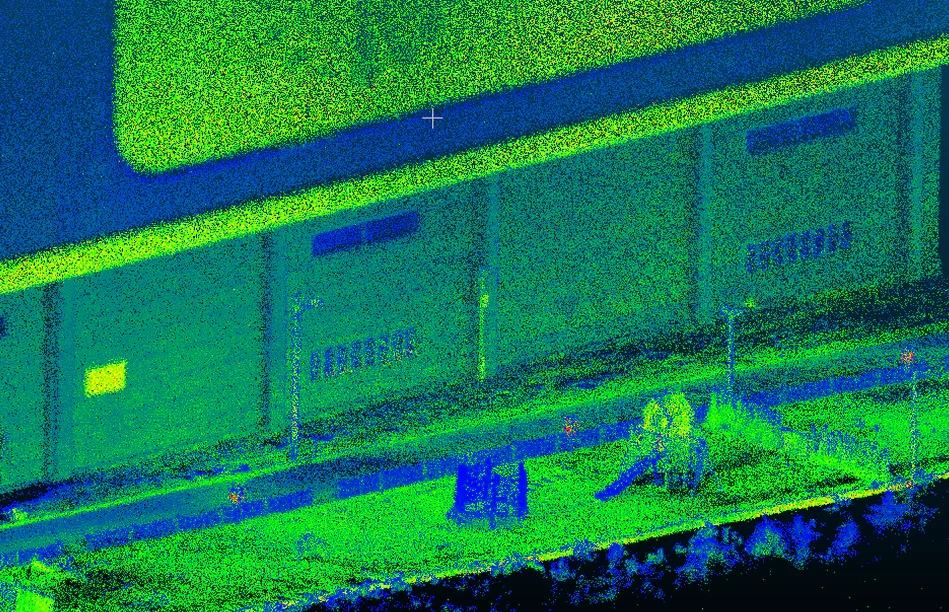
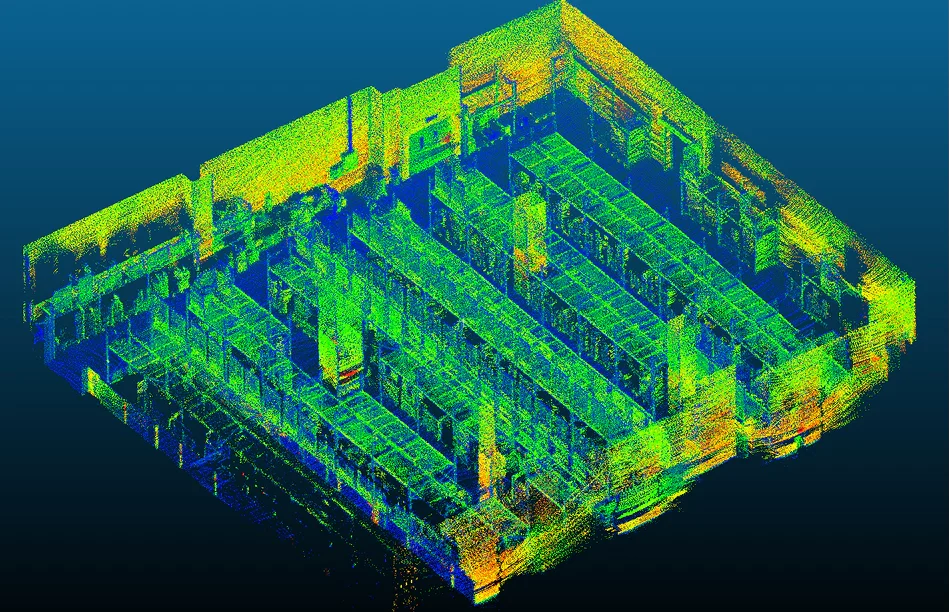
在室内多结构、多边缘场景下,MH24 可持续输出结构清晰、边缘完整的三维点云,有效还原墙面、货架及设备轮廓,为机器人建图、定位与精细避障提供稳定感知基础。

 采用紧凑型设计 
面向机器人规模化部署

MH24 采用紧凑型结构设计,整机尺寸仅 L 66.6mm × W 62.1mm × H 66mm,重量约 210g,在保持 24 线 3D 感知能力的同时,大幅降低机器人空间布局限制,支持多类型机器人平台灵活集成。仅 21mm 高度出光窗口设计,减少传感器外露空间需求,适配割草机器人、AMR、配送机器人等紧凑型设备的内部安装。

 全天候环境适应 
保障机器人户外可靠作业

MH24 面向户外移动机器人长期作业需求设计,支持 ≥100,000Lux 强环境光条件下稳定运行,在直射阳光等复杂光照环境中保持可靠测距表现;同时具备抗振动性设计、IP6K6 防护等级和 -20℃~60℃ 工作温度范围,适应雨雪、粉尘及温度变化等户外环境挑战,帮助割草机器人等户外移动机器人实现全天候稳定感知。

 低功耗感知设计 
提升机器人运行效率

MH24 采用低功耗感知设计,典型工作功耗不足 4W,在提供稳定三维感知能力的同时降低传感系统能源消耗,减少机器人整体能耗负担,将更多能源用于移动、导航及任务执行,提升电池供电机器人的持续运行效率。

 近距点云成像能力 
提升机器人近场空间理解能力

MH24 支持最低 10cm 近距离有效点云输出,可扩展机器人近场三维信息采集范围,减少因传感器安装位置及近距离探测限制带来的感知盲区,为移动机器人提供更完整的周围环境信息,提升复杂场景下的空间理解能力。

 强抗干扰设计 
适配多样化机器人平台

抗串扰设计有效降低多雷达、多机器人近距离同时作业时的相互干扰,保障多机协同场景下稳定感知,为机器人集群化、规模化部署提供可靠的感知基础;支持 9–28V 宽压供电,兼容不同机器人电源架构与平台形态,满足多样化机器人集成需求。

 雷视一体化 
构建机器人统一感知平台

将 Pulsar MH24 LiDAR 与奥比中光视觉传感器结合使用,通过 Orbbec SDK v2 实现统一接入与协同开发,融合激光雷达在广域测距、空间建图方面的优势与视觉传感器在目标识别、场景理解和近距细节获取方面的能力,构建雷视互补的一体化感知架构。面向未来,奥比中光将持续推进 LiDAR 与视觉感知的协同融合,打造统一、开放、可扩展的机器人多模态感知平台。

规格参数

产品名称 Pulsar MH24
激光波长 905±10nm
激光安全等级 Class1
线数 24线
测距原理 SPAD dToF全数字式测距
测距范围 0.1~35.0m(10%反射率);0.1~70m(90%反射率)
测距准度 ±30mm(典型值)
测距精度 ≤30mm(1 σ)
FOV 360°(水平)× 40°(垂直,0°~40°)
方位扫描频率 5/10Hz
角度分辨率 H:0.6°(5Hz扫描频率)/V:1.74°
点云数据率 72,000 点 / 秒
点云数据内容 距离,方位角,反射率,时间戳,IMU数据
抗环境光 ≥ 100,000Lux
抗多机串扰 是
数据接口 RS485接口
IMU 内置,6轴
工作电压 9~28V DC,典型值12V
工作温度 -20℃~60℃
存储温度 -40℃~70℃
防护等级 IP6K6
整机尺寸 L 66.6mm × W 62.1mm × H 66mm
整机重量 约210g(不含外部线缆)

多元组合,拓展更多感知可能

将 Pulsar MH24 与奥比中光深度相机及其他激光雷达产品灵活组合,构建更符合机器人应用需求的多模态感知方案。

Gemini 双目深度相机系列

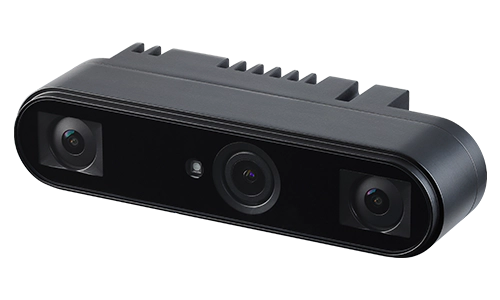
MH24 主要承担大范围环境感知与空间建图,为机器人提供稳定的全局空间信息;Gemini 系列则通过 RGB 与深度图像进一步提升环境理解与物体识别能力,并补充局部空间及物体细节信息,弥补单一 LiDAR 视角下的信息盲区。二者协同,可兼顾全局建图与局部精细感知,构建更完整的多模态环境感知能力。

Pulsar 激光雷达系列其他产品

不同技术路线与产品形态,为机器人提供更灵活的部署选择,可根据机身结构安装于前部、后部、腰部或背部等不同位置。通过多雷达协同,还可补充机器人前后方向的感知范围,减少单一安装视角下的盲区,进一步提升环境覆盖与空间感知完整性。

常见问题

Pulsar MH24 是一款 3D 多线激光雷达传感器,专为机器人规模化部署打造,兼具紧凑型设计与高性能 3D 感知能力,可满足机器人在导航、避障、建图等场景中的感知需求。

Pulsar MH24 适用于室内外移动机器人及复杂环境应用,可覆盖户外割草、仓储、园区、配送、服务机器人等场景,为机器人导航、避障、建图与定位提供稳定可靠的 3D 环境感知能力。

Pulsar MH24 支持 0.1–70 m 的测距范围,可满足机器人导航、避障、建图等不同距离的 3D 感知需求。

Pulsar MH24 采用 905±10 nm 激光波长,支持 5/10 Hz 方位扫描频率,点云数据率最高达 72,000 点/秒;测距准度典型值为 ±30 mm,测距精度 ≤30 mm(1σ),可为机器人提供稳定、高效的 3D 环境感知数据。

支持。Pulsar MH24 基于 Orbbec SDK v2 提供软件开发支持,可集成至机器人及其他 3D 感知系统,并支持通过 Orbbec Viewer 实时查看设备出流及 3D 点云数据,便于快速进行设备调试、数据验证和应用开发。

适用。MH24 具备 ≥100,000 Lux 抗环境光能力,工作温度范围为 -20℃~60℃,并已达到 IP6K6 防护等级认证,可适应较为复杂的户外光照及温度环境。同时,其 360° 的扫描视场,可为机器人提供大范围环境感知能力,适用于室内及室外多种作业场景。

MH24 采用紧凑轻量化设计,整机尺寸仅 66.6 mm × 62.1 mm × 66 mm,重量约 210 g(不含外部线缆),便于集成至不同机器人平台。适用于割草机、AMR、服务机器人等常见机型,为机器人规模化部署提供灵活的 3D 感知方案。